Ray Tracing i Real-Time Graphics: Konceptuelle Fundamentale, Tekniske Mechanismer, Konkurrenceimplikationer og Arkitekturelle Indsigter
Introduktion til dynamisk lyssimulation
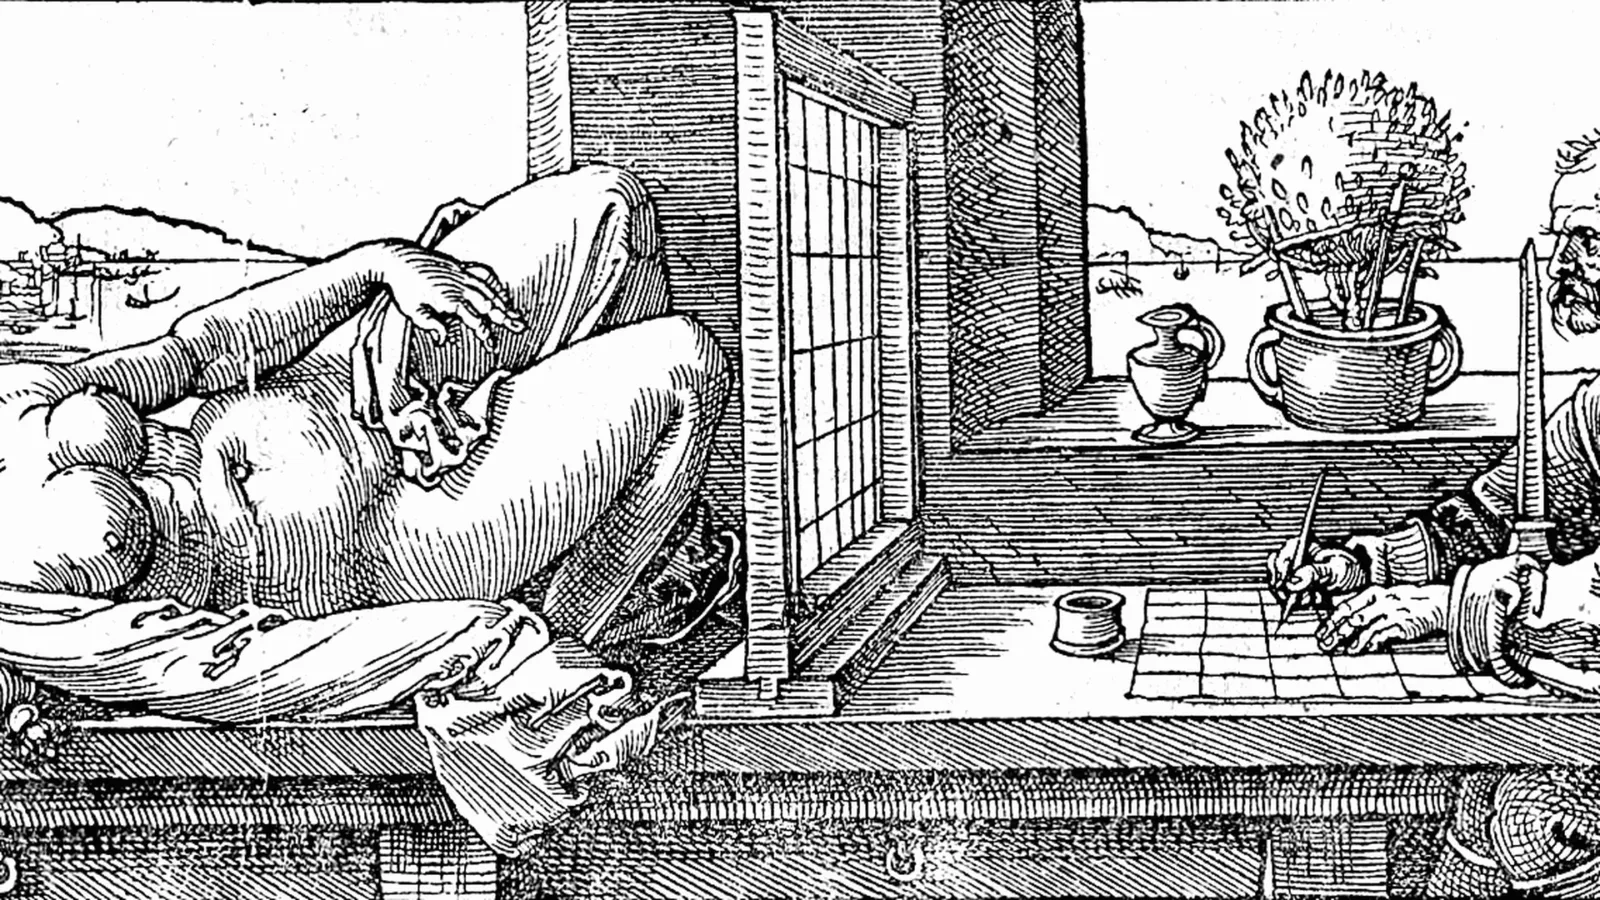
Ray tracing repræsenterer én af de mest betydelige metodiske skift i computergrafik siden indførelsen af rasteriseringsbaserede shading-pipelines. På det konceptuelle plan er ray tracing en , der simulerer lysets fysiske adfærd ved at udsende stråler fra et virtuelt kamera og beregne deres interaktion med geometriske grundelementer for at bestemme pixel-farveværdier. I modsætning til konventionelle rendering-metoder, der approksimerer belysning via heuristiske modeller, søger ray tracing fotorealistisk troværdighed ved at modellere den faktiske fotonudbredelse i et tredimensionelt miljø. Denne artikel undersøger de teoretiske grundlag for ray tracing, dens beregningsmæssige arkitektur i -kontekster samt dens konsekvenser for konkurrencespil og hardwaredesign.
Konceptuelle grundlag for ray tracing
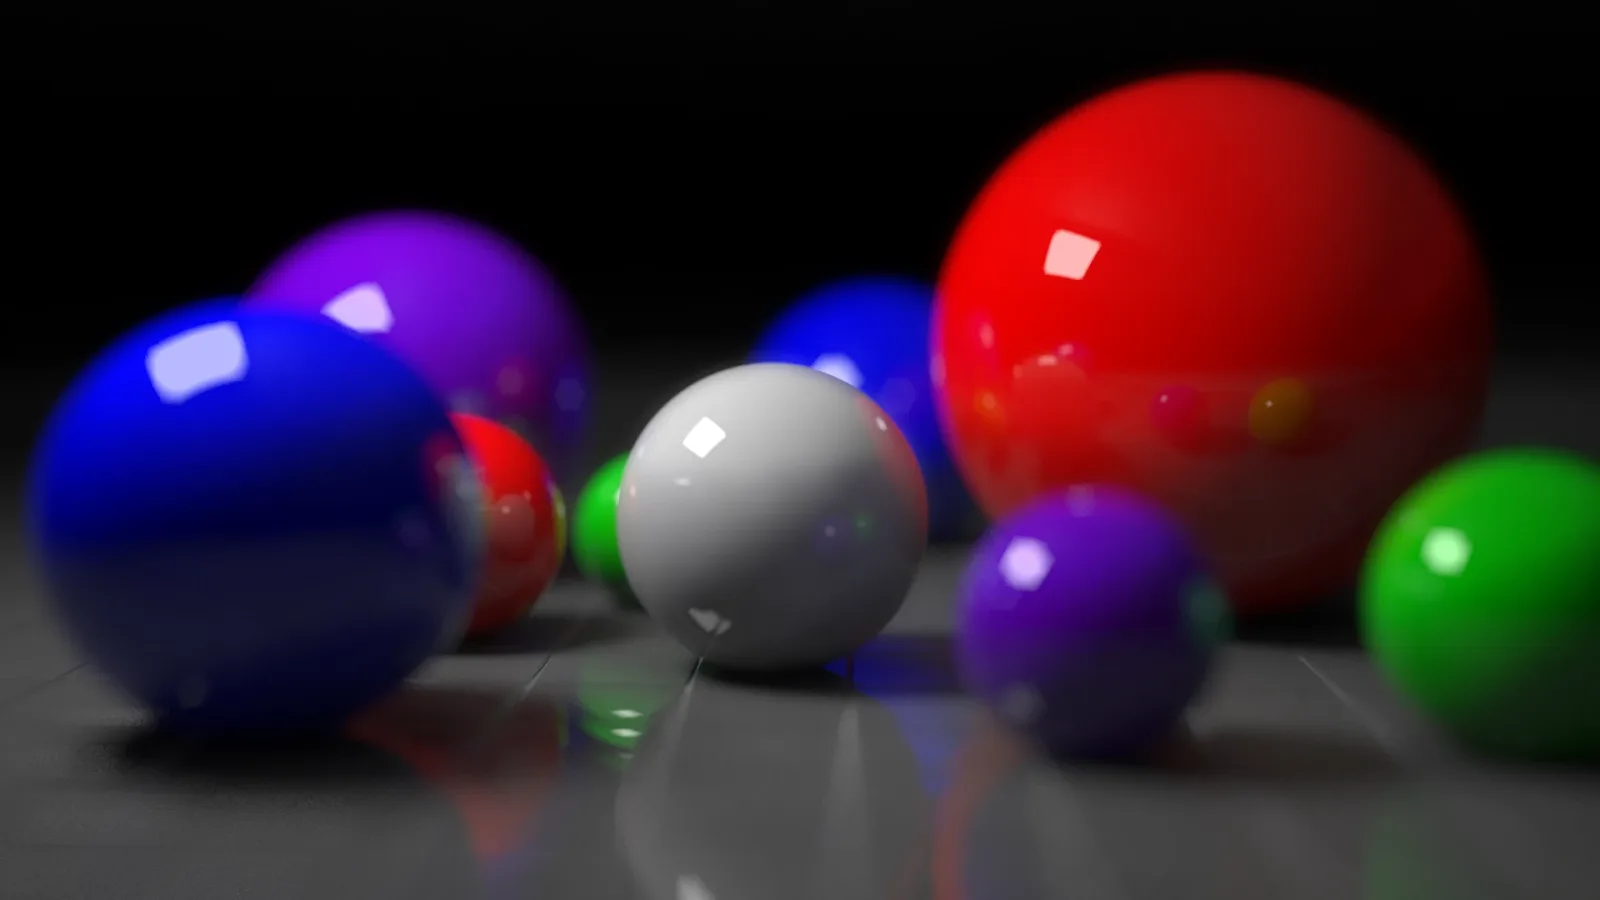
Fysikken bag lystransport
Den matematiske grundlag for moderne ray tracing bygger på , formuleret af James Kajiya i 1986. Denne integral ligning beskriver radiance-overførsel i ethvert punkt i en scene og tager højde for både udsendt og reflekteret lys på alle indkommende retninger:
$$L_o(p, omega_o) = L_e(p, omega_o) + int_{Omega} f_r(p, omega_i, omega_o), L_i(p, omega_i), (omega_i cdot n), domega_i$$

Denne ligning er renderingligningen (også kaldet local reflection equation eller BRDF-integralen), som er en af de mest fundamentale ligninger i computergrafik. Lad mig forklare de enkelte dele:
## De grundlæggende komponenter
$L_o(p, omega_o)$ – Den udgående lysintensitet (outgoing radiance) i punktet $p$ i retningen $omega_o$. Dette er det lys, vi observerer eller render.
$L_e(p, omega_o)$ – Den egneudsendte lys (emitted radiance) i punktet $p$. Dette repræsenterer lys, som objektet selv udsender (f.eks. en lyspære eller en glødende overflade), i modsætning til lys, der kun spredes.
$f_r(p, omega_i, omega_o)$ – BRDF (Bidirectional Reflectance Distribution Function). Denne funktion beskriver, hvordan overfladen spreder lys fra indkommende retning $omega_i$ til udgående retning $omega_o$.
$L_i(p, omega_i)$ – Den indkommende lysintensitet (incoming radiance) fra retningen $omega_i$.
$(omega_i cdot n)$ – Cosinus-faktoren, hvor $n$ er overfladens normal. Denne faktor følger Lamberts cosinuslov og tager højde for, hvordan vinklen mellem den indkommende lysstråle og overfladen påvirker den modtagne lysmængde.
$int_{Omega}$ – Integrationen foregår over hele enhedshæmisfæret ($Omega$), som dækker alle mulige indkommende lysretninger over overfladen.
## Kort fortolkning
Ligningen siger simpelthen:
> Det lys, vi ser fra en overflade ($L_o$), er summen af det lys overfladen selv udsender ($L_e$) og al det lys, der spredes fra alle indkommende retninger ($L_i$) via overfladens reflectegenskaber ($f_r$).
Dette er kernen bag realistisk overflademodelering i alt fra ray tracing til moderne realtids-rendering.
Ligningen fanger fire essentielle komponenter: ($L_o$), udsendt lys ($L_e$), den (BRDF), der styrer overfladens spredningsegenskaber, og indgående radians fra omgivende geometri. At løse denne integral analytisk er uholdbart for realtidsapplikationer, hvilket nødvendiggiver stokastiske stikprøvestrategier såsom Monte Carlo-integration.
Renderingsprocessen: Rasterisering versus strålesporing
Konventionel fungerer via en forward-rendering-proces, hvor tre-dimensionelle hjørnepunkter projiceres to-dimensionelle pixelbuffere ved hjælp af transformationsmatricer og dydebuffring (Z-buffer-algoritmen). Belysning efterfølges derefter med en approksimation gennem skyggemodeller, hvoraf den mest kendte er , som kombinerer diffus Lambert-refleksion med spekulære højdepunkter. Rastering opnår høje billedrater ved at begrænse beregningen pr. pixel til synlige overflader, men den kan grundlæggende ikke beregne global belysningseffekter uden yderligere passes og efterbehandlingsmetoder såsom rumlige refexioner (screen-space reflections) eller bagt lightmaps.
Ray tracing vender denne paradigma rundt gennem en -tilgang: stråler spores fra øjepositionen ud i scenen fremfor at projicere geometri på bufferen. Dette gør det muligt for hvert pixel at spørge præcis over hvilke overflader, der bidrager med relevant lysinformation, og derved eliminerer det meget af den beregningsmæssige spild, som er iboende i rasterisering, hvor skyggede fragmenter kan blive blokeret og kastet væk under dybdetestning.
Teknisk mekanik for realtidsstrålesporing
Primærstråler og synlighedsbestemmelse
Strålesporingen starter med , der genereres for hvert pixel baseret på kameraprojektionsmatricer, som koder synsfelt, aspect ratio og viewport-orientering. Hver primær stråle testes mod scenens geometri gennem snitrutiner for at bestemme den nærmeste ramte overflade—et problem, der formelt kaldes for . Effektiviteten af denne operation dominerer den overordnede ydeevne, da den skalerer både med antal stråler og geometrisk kompleksitet.
Sekundære Stråler og Global Belysning
Et enkelt primært stråle giver utilstrækkelig information til fotorealistisk rendering, hvilket fremkalder generering af flere sekundære stråle:
- Skinnerays
- Refleksionsstråler
- Refraktionstråler
- Ambient/indirekte lysstråler
Akkumulationen af disse bidrag skaber autentiske visuelle fænomener, herunder bløde skygger, farvespredning, kaustika og præcise refleksioner, som rasterisering ikke kan gengive troværdigt.
# Acceleration Structures: Spatial Partitioning Algorithms
Acceleration structures are data structures that optimize the process of finding intersections between rays and objects in a scene. Without them, a ray tracer would need to test every single triangle in the scene against each ray, resulting in performance that scales linearly with the number of polygons. Spatial partitioning algorithms organize scene geometry to reduce the number of intersection tests required.
## Why Acceleration Structures Matter
Consider a scene containing one million triangles. When tracing a single ray, testing it against all triangles would require one million intersection tests. In practice, a ray typically intersects only a handful of objects, so most of these tests are wasted computation. Acceleration structures dramatically reduce this overhead by allowing the tracer to quickly eliminate large portions of the scene that a ray cannot possibly reach.
The two most important categories of spatial partitioning acceleration structures are:
– Binary Space Partitioning (BSP) trees
– Uniform and hierarchical grids
– Bounding Volume Hierarchies (BVH)
## Binary Space Partitioning Trees
A BSP tree recursively subdivides space using hyperplanes. Each internal node stores a splitting plane that divides the scene into two halves. Rays traverse the tree, and at each node, the algorithm determines which side of the plane the ray enters first, pruning the search to the relevant subtree.
BSP trees offer several advantages:
– They can handle dynamic scenes more flexibly than some other structures.
– They provide consistent traversal performance for complex geometry.
– They naturally support both visibility and intersection queries.
However, BSP trees have notable drawbacks:
– Building the tree can be computationally expensive.
– They may require significant memory overhead.
– Poor splitting choices can lead to unbalanced trees and degraded performance.
## Uniform Grids
A uniform grid divides the entire scene space into a regular lattice of equally sized cells. For each ray, the algorithm steps through the cells along the ray’s path using a technique called grid traversal or the Digital Differential Analyzer (DDA) algorithm. Each cell stores a list of objects that overlap it.
The main benefit of uniform grids is their simplicity and fast traversal. The primary limitation is memory efficiency: empty regions of space still consume cells, making uniform grids inefficient for scenes with highly uneven object distribution.
## Hierarchical Grids
Hierarchical grids address the memory inefficiency of uniform grids by subdividing space only where geometry exists. This adaptive approach concentrates resolution in dense regions while leaving sparse regions as large, unsubdivided cells. The result is better memory utilization without sacrificing traversal speed.
## Bounding Volume Hierarchies (BVH)
The Bounding Volume Hierarchy is currently the most widely used acceleration structure in real-time and offline rendering. A BVH is a binary tree where each node is associated with a bounding volume—typically an axis-aligned bounding box (AABB)—that encloses all geometry in its subtree.
The construction process works as follows:
1. Start with all triangles in the scene at the root node.
2. Split the triangles into two groups using a splitting heuristic, such as Surface Area Heuristic (SAH).
3. Compute a bounding volume for each group.
4. Recursively repeat the process for each subgroup until leaf nodes contain a small number of triangles.
The traversal algorithm tests a ray against the root bounding volume. If the ray misses, the entire subtree is discarded. If the ray hits, the algorithm descends into the child nodes, testing each bounding volume in turn.
### Surface Area Heuristic (SAH)
The SAH is a cost model that guides the splitting decision. It estimates the expected cost of traversing a node based on the surface areas of the candidate child volumes and the number of triangles they contain. The algorithm selects the split that minimizes the total estimated traversal cost, producing balanced and efficient trees.
The SAH cost function is typically expressed as:
“
C(node) = C(traverse) + (A_left / A_node) × C(left) + (A_right / A_node) × C(right)
where A represents surface area and C represents cost.
## Choosing the Right Structure
The choice of acceleration structure depends on the specific requirements of the application:
| Structure | Best For | Limitations |
|———–|———-|————-|
| BSP trees | Dynamic scenes, complex queries | Expensive construction, memory overhead |
| Uniform grids | Simple, evenly distributed scenes | Wasteful for sparse scenes |
| Hierarchical grids | Unevenly distributed geometry | Mere complex implementation |
| BVH | General-purpose rendering | Requires rebuilding for dynamic scenes |
For most rendering applications, the BVH offers the best balance of construction cost, traversal speed, and memory efficiency, which explains its dominance in modern renderers and graphics APIs.
## Conclusion
Spatial partitioning acceleration structures are essential for efficient ray tracing. By organizing scene geometry into hierarchical or grid-based structures, they reduce the number of intersection tests from linear to logarithmic in the number of objects. Understanding the trade-offs between BSP trees, grids, and BVHs allows developers to select the appropriate structure for their specific rendering needs, achieving the performance necessary for real-time and high-quality offline graphics.
Fordi naiv krydsningstest kræver, at hvert stråle sammenlignes med hvert trekant—hvilket giver en kompleksitet på , hvor repræsenterer stråler og trekanter—bygger realtidsimplementeringer på rumlige accelerationstrukturer for at reducere forespørgselomkostninger markant. De to dominerende tilgange er (BVH), en trækstruktur, der rekursivt opdeler geometrien i nestede, akseparallelle afgrænsningsbokse, samt grid-baserede metoder såsom uniforme eller sparse voxel-grid.
BVH’en er blevet den faktiske standard within real-time ray tracing, fordi konstruktionstiden forbliver håndterlig under runtime-opdateringer, samtidig med at den muliggør næsten logaritmiske krydsningsspørgsmål gennem effektiv traversal af nodehierarkier. Moderne hardwareacceleration fokuserer specifikt på -operationer og flytter denne dominerende beregningsbyrde fra general-purpose-processorer til dedikeret silicon.
Hardwarearkitektur og dedikerede raytracing-enheder
NVIDIA RTX-grafikprocessorerne byder på dedikerede hardwareenheder, der er specialdesignede til at håndtere raytracing-regnestykker. Disse enheder, kendt som RT Cores, er designet til at udføre de komplekse matematiske beregninger, der er nødvendige for at spore lysstrålers vej gennem en scene.
RT Coerne fungerer parallelt med de traditionelle shader-kerner, hvilket muliggør hurtigere og mere effektiv raytracing. De er optimeret til at beregne skæringspunkter mellem stråler og geometri samt til at håndtere de komplekse rumtræ-strukturer (BVH), der bruges til at optimere ray-scanning.
Sammen med de dedikerede Tensor Cores, der er designet til maskinlæringsopgaver, udgør RT Coerne en integreret del af NVIDIA RTX-arkitekturen. Denne kombination af specialiserede enheder muliggør realistisk raytracing i realtid, mens de traditionelle GPU-opgaver fortsat bliver håndteret effektivt.
# Den Opståen af Specialiseret Silicium
I de seneste år har vi vidnet om en markant udvikling inden for siliciumbaserede chips, hvor specialiserede løsninger er kommet til at spille en voksende rolle. Denne udvikling afspejler en stigende efterspørgsel efter mere effektive og målrettede compute-løsninger.
## Hvorfor Specialisering?
Traditionelle generiske processorer har længe været standarden, men nye arbejdsbyrder har afsløret begrænsninger. Specifikke opgaver kræver ofte helt særlige beregningskræfter, hvilket har åbnet døren for specialiserede arkitekturer.
## Nye Arkitekturer på Veje
Flere nye tilgange er dukket op på markedet. Disse fokuserer på at optimere specifikke beregninger frem for at forsøge at være gode til alt. Resultatet er ofte betydeligt bedre ydelse pr. watt og pris for de opgaver, de er designet til.
## Markedets Dynamik
Branchen oplever en spændende konkurrence mellem forskellige specialiserede løsninger. Denne diversificering gavner både producenter og slutbrugere, da priserne fortsat falder, mens ydelsen stiger.
## Fremtidsperspektiver
Specialiseringen forventes at fortsætte med at vokse. Med den teknologiske udvikling vil vi sandsynligvis se endnu flere innovative tilgange, der former fremtidens compute-landskab.
Den historiske umulighed ved real-time ray tracing skyldtes ikke teoretisk uforsvarlighed, men rent regnestærke. Dette ændrede sig med introduktionen af -enheder indlejret i moderne GPU-arkitekturer, mest fremtrædende NVIDIA’s RT-cores og AMD’s tilsvarende Mesh Shader-acceleration hardware sammen med DirectX Raytracing (DXR)-supportstandarder etableret af Khronos Group.
Disse dedikerede funktionelle enheder udfører to kritiske operationer parallelt: geometrisk krydsningstest mellem stråler og afgrænsende volumener () samt hierarkisk traverseringslogik, der styrer nedstigningen gennem BVH-noder. Ved at dedicere transistorbudgettet til netop disse beregninger opnår producenterne performancesforbedringer i størrelsesordener sammenlignet med shaderbaseret ray tracing, der kører på generalistiske CUDA-kerne eller stream-processors.
Hensyn til hukommelsesbåndbredde ved strålesporing i arbejdsbyrder
Ray tracing introducerer distinkte hukommelsesadgangsmønstre, der belaster båndbredde-begrænsede arkitekturer på en anden måde end rasterisering. Navigation i accelerationstrukturer udviser lavere , fordi nodens afhængigheder danner seriel eksekvering inde i hierarkiet, mens stråle-scene-snitforespørgsler genererer uregelmæssige, spredte tilfældige adgangsmønstre mod geometribuffer. Disse karakteristika kræver arkitekturelle innovationer, herunder større on-chip-caches og hardwarestyret hukommelsespools, for at opretholde gennembrud under komplekse sceneevalueringer.
Konkurrenceimplikationer for og gamingpræstation
Fidelitets-Performanceafvejningen i Konkurrenceprægede Miljøer
I moderne datavidenskab og maskinlæring står vi ofte over for en grundlæggende afvejning mellem to værdifulde, men ofte modstridende mål: fidelitet (nøjagtighed) og ydeevne (performance). Denne tradeoff er særligt fremtrædende i konkurrenceprægede miljøer, hvor både nøjagtighed og hastighed kan afgøre succes eller fiasko.
Forståelse af Fidelitets-Performanceafvejningen
Fidelitet refererer til graden af nøjagtighed og pålidelighed i et systems resultater. Et system med høj fidelitet leverer resultater, der er tæt på den sande værdi eller den ønskede output. I modsætning hrefererer performance til, hvor hurtigt og effektivt et system kan behandle data og generere resultater under givne ressourcerestrktioner.
Udfordringerne i Konkurrenceprægede Miljøer
Konkurrenceprægede miljøer, såsom finansielle markeder, online handel, spil og real-time systemer, stiller unikke krav. Her kan millisekunder afgøre gevinst eller tab. Samtidig kræver brugerne og markedet konstant nøjagtige resultater. Denne dualitet skaber et komplekst landskab, hvor optimering af den ene dimension ofte går på bekostning af den anden.
Tekniske Strategier til Balancering
Flere tekniske tilgange kan hjælpe med at navigere i denne tradeoff. One-Hot Encoding og Target Encoding tilbyder forskellige kompromiser mellem datarepræsentation og beregningsomkostninger. Mens One-Hot Encoding bevarer mere information, kan det føre til højere dimensionel kompleksitet. Target Encoding kan være mere kompakt, men risikerer at introducere bias.
Praktiske Overvejelser
Ved implementering af løsninger skal man tage højde for specifikke krav i det pågældende miljø. Ressourcebegrænsninger, latenskrav og nøjagtighedskrav skal alle vægtes mod hinanden. En løsning, der fungerer perfekt i et laboratoriemiljø, kan underperformere i en presset, konkurrencepræget realitet.
Fremtidens Udvikling
Med fortsatte fremskridt i hardware og algoritmer forventes grænserne for denne tradeoff at blive forskudt. Nyere teknologier som GPU-acceleration og specialiserede chips muliggør højere fidelitet med forbedret performance. Dog vil den grundlæggende afvejning forblive et centralt overvejelsespunkt i teknisk design.
For esports-professionelle, der opererer ved høje opdateringsfrekvenser, udgør ray tracing en grundlæggende spænding mellem visuel fidelitet og konkurrencemæssig fordel. Titler såsom , og taktiske skydespil kræver frame rates på over for at sikre inputresponsivitet og bevægelsesskarphed—forhold, der ofte er i konflikt med den betydelige beregningsmæssige overhead, som aktiv ray-traced rendering-pipeline medfører.
Ydeevnepenaliteten ved aktivering af real-time-lys-effekter viser typisk sig som reduceret frame-pacing-stabilitet, hvilket introducerer temporale artefakter inklusive stuttering og micro-stutter, som forringer reaktionspræcisionen under konkurrencemæssig spilen. Derfor deaktiverer de fleste professionelle spillere ray tracing helt til fordel for optimerede rasterization-konfigurationer, der prioriterer konsekvent latens over fotorealistisk renderingskvalitet.
Perceptuelle Fordele Under Kontrollerede Forhold
På den anden side viser visse applikationer målbare fordele ved præcis lysimulation, selv i konkurrenceprægede sammenhænge. Præcis skyggekast og refleksionsdata kan forbedre ved at afsløre fjenders positioner via refleksionsoverflader eller ved at eksponere skjult bevægelse på grundlag af pålidelige dybdecues, som mangler i approksimerede rasteriserede skygger. Disse fordele er dog stadig omstridte empirisk, da samme visuelle information, som gavner kvalificerede spillere, samtidig kan introducere perceptuel støj for mindre erfarne deltagere afhængigt af scenens kompleksitet og renderingkonfiguration.
Stabilitet i billedfrekvens versus visuel kvalitet: En kvantitativ analyse
Følgende tabel sammenfatter repræsentative præstationskarakteristika på tværs af renderingsmetoder i nutidige spillemiljøer:
| Renderingsmetode | Gennemsnitlig forsinkelse (ms) | 1% Low FPS ved 4K | Minnens Båndbreddeudnyttelse |
|---|---|---|---|
| Kun rasterisering | ~8,2 | Høj (~90-120) | Moderate |
| Ray Tracing + opskalering med DLSS/FSR | ~15-30 (variabel) | Variabel afhængig af arbejdsbyrde | Høj med accelerationsenheder aktive |
Dataene viser, at selv om ray tracing grundlæggende øger den beregningsmæssige omkostning pr. frame, såsom Deep Learning Super Sampling og FidelityFX Super Resolution delvist modvirker disse omkostninger ved at renderere ved reducerede interne opløsninger for derefter at rekonstruere en opløsning i højere kvalitet via maskinlæringsinferens. Denne hybridtilgang gør det muligt for konkurrencedygtige titler at inkorporere selektive ray-traced-effekter uden katastrofal nedgang i framerate.
Arkitekturmæssige indsigter: Fremtidige retninger i realtidsrendering
Hybride Rastering-Strålesporsnings-Pipelines
Den gældende arkitekturfilosofi favoriserer , som kombinerer effektiviteten af rasteriseret geometrisk skygning med målrettet ray tracing for specifikke visuelle fænomener frem for at forsøge fuldt path-traced scener. Denne tilgang allokerer accelerationshardware selektivt til refleksioner, skygger og ambient occlusion, samtidig med at de rasteriserede basispasser opretholdes—og opnår derved en pragmatisk balance mellem æstisk kvalitet og beregningsmæssig gennemførlighed på forbrugerorienteret silicon.
Integration af Maskinlæring i Rekonstruktionsopgaver
Integration af maskinlæring i rekonstruktionsopgaver har revolutioneret måden, hvorpå data rekonstrueres fra ufuldstændige eller støjfyldte målinger. Disse teknologier muliggør forbedret billedgenoprettelse, datanormalisering og rekonstruktion af signaler på tværs af forskellige applikationer.
Maskinlæringsmodellerne trænes typisk på store datasæt af eksempler på høj kvalitet, hvorefter de generaliserer til nye rekonstruktionsopgaver. Denne tilgang har vist sig særligt effektiv i medicinsk billeddannelse, hvor genoprettelse af MR- og CT-billeder fra underprøvede data kan reducere skannetider og stråledosis.
Neuronet netværk, især konvolutionelle neuronætteværk, har opnået fremragende resultater i billedrekonstruktion. Disse arkitekturer kan lære komplexe mønstre og strukturer fra data, hvilket muliggør rekonstruktion af detaljer, som traditionelle metoder ofte overser.
Regulæreringsteknikker som L1- og L2-normer kombineret med maskinlæring hjælper med at sikre stabile og meningsfulde rekonstruktioner. Disse metoder begrænser løsningsrummet og forhindrer overtilpasning, samtidig med at de bevarer de vigtigste træk i de originale data.
Generative modeller, herunder generative adversarielle netværk (GAN’er) og diffusion-modeller, har åbnet nye muligheder for rekonstruktion. Disse avancerede teknologier kan generere realistiske og detaljerede rekonstruktioner, selv når tilgængelige data er begrænsede.
Integrationen af fysikbaserede modeller med maskinlæring repræsenterer en voksende trend i rekonstruktionsopgaver. Ved at inkorporere viden om de underliggende fysiske processer kan modellerne opnå mere nøjagtige og fortolkelige resultater.
Udfordringer i dette felt inkluderer behovet for store mængder træningsdata, risikoen for overtilpasning og vanskeligheden ved at vurdere usikkerheden i rekonstruktionerne. Trods disse udfordringer fortsætter feltet med at udvikle sig hurtigt, og nye metoder konstantt forbedrer kvaliteten af rekonstruktionsresultater.
Konvergensen mellem ray tracing og repræsenterer den mest lovende front for beregning af realtidsbelysning. Neuronetnetværk, der er trænet til at forudsige lysbidrag, kan approksimere de dyre Monte Carlo-samplingresultater, mens de undertrykker stokastisk støj gennem temporel akkumulering og rummelig denoisering. Denne syntese mellem fysisk baseret simulation og lært approksimation kan i sidste ende muliggøre fuldt path-traced miljøer på mainstream-hardware inden for de efterfølgende arkitekturgenerationer.
Skalerbarhed på tværs af enhedskategorier
Demokratiseringen af ray tracing strækker sig ud over desktop-GPUs og ind i mobile processorer, bærbare computere og cloud gaming-infrastruktur, hvor termiske begrænsninger stiller yderligere optimeringskrav. kombineret med adaptiv konstruktion af accelerationstrukturer muliggør dynamisk kvalitetsskalering, der bevarer konkurrencedygtige ydeevneegenskaber, samtidig med at der leveres forbedret visuel fidelitet under narrative eller udforskningssekvenser—et udtryk for en løbende arkitektonisk forpligtelse til kontekstbevidste renderingsstrategier på tværs af heterogene hardware-økosystemer.
Konklusion
Ray tracing har udviklet sig fra en teoretisk forskningsindsats til en grundlæggende grafikteknologi, der omformer både forbrugernyheder og professionelle spilkontekster. Dens konceptuelle elegance i modellering af fysisk lystransport står i skarp kontrast til de formidable regnemæssige udfordringer, som krævede specialbygget accelerationssilikone, rumlig partitioneringsalgoritmer og stadig mere sofistikerede hybrid-renderingsarkitekturer. Når integration af machine learning modner og hardwareeffektiviteten forbedres kontinuerligt, vil ray tracing sandsynligvis gå fra at være en premium visuel funktion til at blive en industristandard—selv om adoptionen inden for konkurrencedygtige esports-miljøer forbliver begrænset af den vedvarende primat for frame rate-stabilitet over fotorealistisk fidelitet i high-stakes gameplay-scenarier.
Akademiske Referencer og Videre Læsning
Akeley, K., & Humphreys, C. (2010). . Morgan Kaufmann Publishers.
Kajiya, J. T. (1986). Rendering-ligningen. , SIGGRAPH ’86, 143–150.
Watt, A., & Watt, M. (1992). . Addison-Wesley.
Duff, T., Reimers, N., Pattanaik, S., et al. (2017). Lokale belysningsmodeller i realtidsgrafik: Et ingeniøroverblik. , 36(4), 598–624.
Glassner, A. S. (Ed.). (1995). . Morgan Kaufmann Publishers.
NVIDIA Corporation. (2018). . Santa Clara, CA.
Khronos Group. (2019). [DXR]. Tilgængelig på https://www.khronos.org/dxr/
Asente, P., & Kettner, L. C. (Eds.). (2021). . Apress.
Pharr, M., Jakob, W., & Humphreys, G. (2016). (3rd ed.). Morgan Kaufmann Publishers.
Walter, B., Marschner, S., Li, H., et al. (2007). Minimering af beregningskompleksitet i blandet strålesporing på forbrugerhardware. , 26(3), artikel 41.
Ehrlich, U. (2019). . AK Peters/CRC Press.
Benthin, C., Wald, I., & Senarathne, P. A. S. K. (2015). Real-Time Ray Tracing på moderne forbrugerhardware. , 35(4), 68–79.
Have thoughts, questions, or benchmarks on this topic? Join the discussion on our forums.
Join Discussion ➔



Deltag i samtalen